
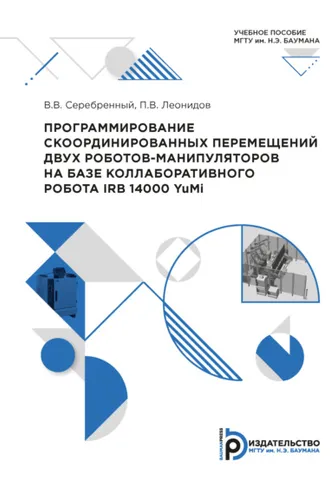
Программирование скоординированных перемещений двух роботов-манипуляторов на базе коллаборативного робота IRB14000 (YuMi)
Где купить
Электронная
180 ₽
О книге
В издании описаны процесс программирования скоординированных перемещений двух роботов-манипуляторов на базе коллаборативного робота IRB 14000 YuMi и особенности конфигурирования контроллера IRC5. Рассмотрены общие вопросы безопасности, процесс работы с пультом управления FlexPendant, данные о калибровке робота, структура программы и программных данных, управление входами и выходами. Для студентов, обучающихся по направлению подготовки 15.03.06 — бакалавриат, 15.04.06 — магистратура и изучающих дисциплины «Микропроцессорные устройства управления, ч. 1», «Микропроцессорные устройства управления роботов».
Подробности
- Автор
- П. В. Леонидов
- Издательство
- МГТУ им. Н.Э. Баумана
- Год издания
- 2023
- Объём
- 90 стр.
- Форматы
- Электронная, PDF
- ISBN
- 978-5-7038-5293-4
Похожие книги
Все книги жанра →
 18+